Kurtyna bezpieczeństwa jest jednym z podstawowych elementów ochrony operatora przy maszynach, w których dostęp do...
- W koszyku nie ma jeszcze produktów
- Wysyłka
- Razem 0,00 €
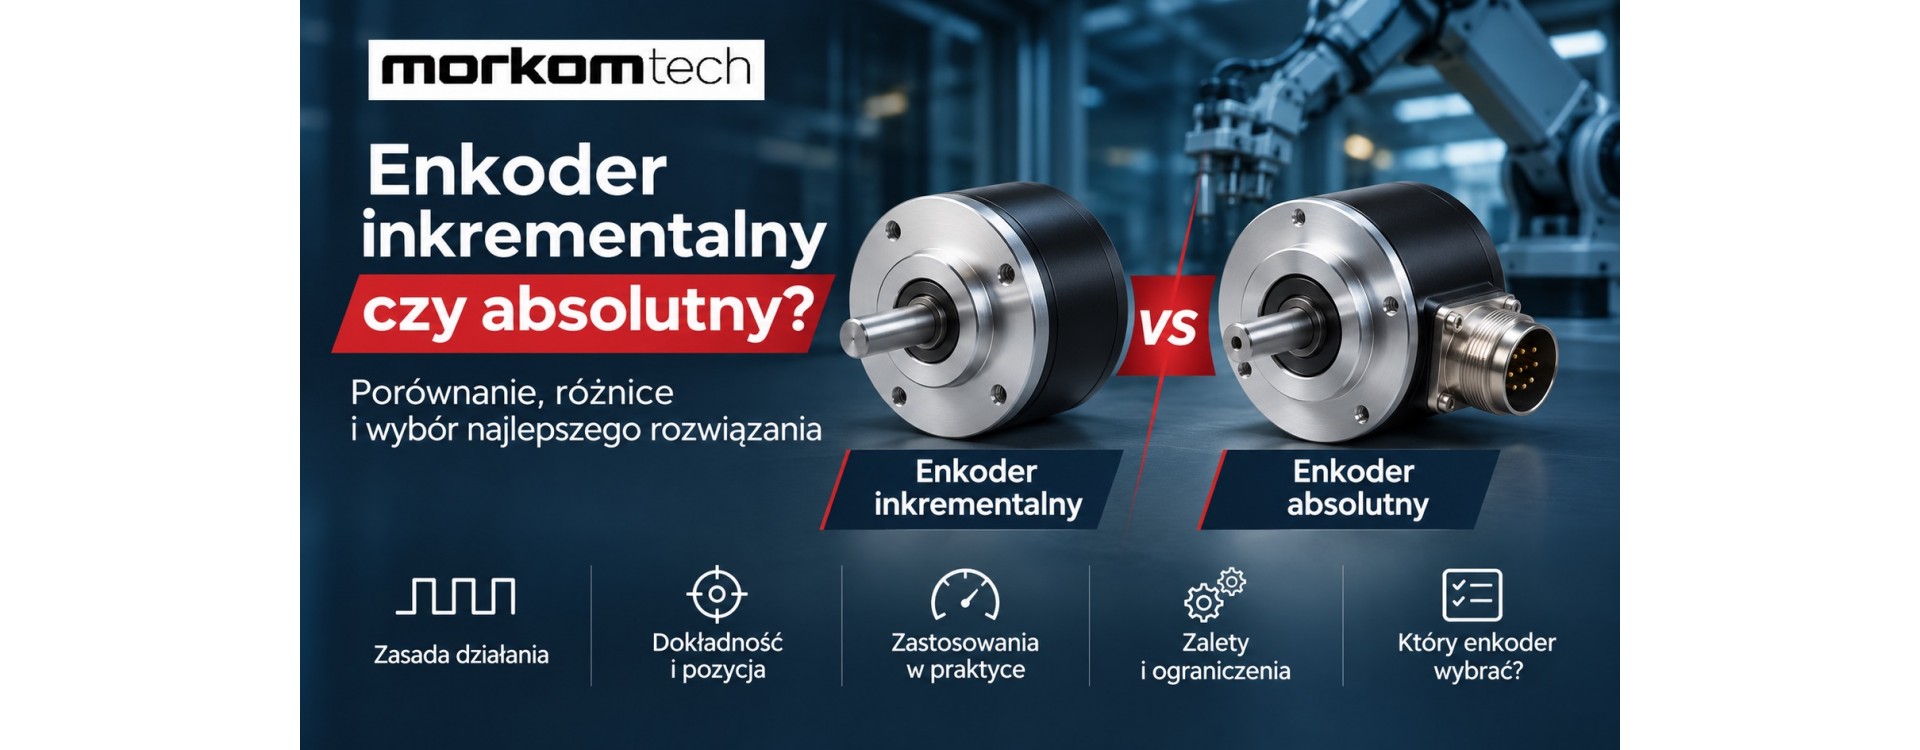
Enkoder inkrementalny czy absolutny – porównanie, zasada działania i wybór odpowiedniego rozwiązania
1. Czym jest enkoder inkrementalny?
Enkoder inkrementalny to czujnik położenia, który generuje impulsy podczas przemieszczania się wału lub elementu pomiarowego. Sterownik zlicza impulsy i na ich podstawie określa zmianę położenia, kierunek ruchu oraz prędkość obrotową. Informacja o aktualnej pozycji jest więc wyznaczana na podstawie wcześniejszego stanu licznika i sygnałów odbieranych z enkodera.
W typowym enkoderze inkrementalnym stosuje się kanały A i B, przesunięte względem siebie w fazie. Analiza kolejności zmian sygnałów pozwala określić kierunek obrotu. Niektóre modele mają również kanał Z, nazywany indeksem, który generuje impuls odniesienia raz na obrót. Służy on do precyzyjnego ustalenia punktu referencyjnego.
Enkodery inkrementalne są często wykorzystywane w silnikach, przenośnikach, maszynach pakujących, obrabiarkach i układach regulacji prędkości. Ich popularność wynika z prostej zasady działania, dużej dostępności wariantów oraz możliwości współpracy z wieloma sterownikami przemysłowymi.
Najważniejsze cechy enkodera inkrementalnego
- Generuje impulsy odpowiadające zmianie położenia.
- Umożliwia pomiar prędkości i kierunku ruchu, jeśli zastosowano odpowiednie kanały sygnałowe.
- Zwykle wymaga bazowania po uruchomieniu, jeżeli sterownik nie zna aktualnej pozycji.
- Może oferować dużą rozdzielczość przy stosunkowo prostej konstrukcji.
- Występuje z różnymi interfejsami, m.in. HTL, TTL oraz wyjściami różnicowymi, takimi jak RS-422.
Ważne jest rozróżnienie liczby impulsów na obrót (PPR lub CPR) od liczby zliczeń uzyskiwanych przez sterownik. W zależności od sposobu dekodowania kanałów A i B sterownik może zliczać każde zbocze obu kanałów, uzyskując do czterech zliczeń na okres sygnału. Dlatego przed porównaniem parametrów należy sprawdzić, jak producent definiuje rozdzielczość danego modelu.
2. Czym jest enkoder absolutny?
Enkoder absolutny przypisuje określonej pozycji wału unikalną wartość cyfrową. Zamiast wyznaczać położenie wyłącznie przez zliczanie kolejnych impulsów, przekazuje informację o pozycji w postaci kodu lub danych przesyłanych przez określony interfejs.
W praktyce oznacza to, że sterownik może odczytać aktualną pozycję bez konieczności odtwarzania całej historii ruchu od momentu uruchomienia. W przypadku wielu zastosowań eliminuje to potrzebę bazowania po każdym zaniku zasilania, pod warunkiem że konstrukcja enkodera, układ mechaniczny i sposób przechowywania pozycji spełniają wymagania danego procesu.
Wyróżnia się enkodery absolutne jednoobrotowe oraz wieloobrotowe. Enkoder jednoobrotowy określa pozycję w obrębie jednego pełnego obrotu. Enkoder wieloobrotowy dodatkowo rozpoznaje liczbę wykonanych obrotów w określonym zakresie.
Enkodery absolutne stosuje się między innymi w osiach robotów przemysłowych, serwonapędach, automatycznych magazynach, systemach pozycjonowania, maszynach CNC oraz urządzeniach, w których pozycja musi być znana natychmiast po ponownym uruchomieniu.
Najważniejsze cechy enkodera absolutnego
- Przypisuje pozycji określoną wartość cyfrową.
- Umożliwia odczyt aktualnego położenia bez ciągłego zliczania impulsów od punktu startowego.
- W wielu zastosowaniach ogranicza konieczność wykonywania procedury bazowania po zaniku zasilania.
- Występuje w wersjach jednoobrotowych i wieloobrotowych.
- Może korzystać z interfejsów takich jak SSI, BiSS, CANopen, PROFIBUS lub PROFINET, zależnie od modelu.
Należy sprawdzić, czy enkoder wieloobrotowy zachowuje liczbę obrotów po całkowitym odłączeniu zasilania. Niektóre konstrukcje wykorzystują podtrzymanie energii, inne rozwiązania mechaniczne lub technologie niewymagające baterii. Sama nazwa „enkoder absolutny” nie gwarantuje identycznego zachowania każdego modelu w każdej sytuacji.
3. Enkoder inkrementalny a absolutny – najważniejsze różnice
Podstawowa różnica polega na sposobie określania pozycji. Enkoder inkrementalny informuje o zmianie położenia, natomiast enkoder absolutny przekazuje wartość odpowiadającą aktualnej pozycji. Ta różnica wpływa na sposób konfiguracji sterownika, procedurę uruchamiania maszyny i zachowanie układu po zaniku zasilania.
|
Kryterium |
Enkoder inkrementalny |
Enkoder absolutny |
|
Informacja o pozycji |
Zmiana położenia wyznaczana przez zliczanie impulsów |
Cyfrowa wartość przypisana do pozycji |
|
Bazowanie po uruchomieniu |
Często wymagane |
Często możliwe do pominięcia |
|
Zachowanie pozycji po zaniku zasilania |
Sterownik może utracić bieżące zliczenie |
Pozycja jest ponownie odczytywana z enkodera, w granicach jego funkcjonalności |
|
Pomiar kierunku |
Zwykle na podstawie kanałów A i B |
Zależnie od interfejsu i sposobu odczytu pozycji |
|
Pomiar prędkości |
Na podstawie częstotliwości impulsów lub zmiany zliczeń |
Na podstawie zmian odczytanej pozycji w czasie |
|
Typowe interfejsy |
A/B/Z, TTL, HTL, RS-422 |
SSI, BiSS, CANopen, PROFINET i inne |
|
Złożoność układu |
Zwykle mniejsza |
Często większa, zależnie od interfejsu |
|
Koszt |
Często niższy |
Często wyższy |
|
Typowe zastosowania |
Pomiar prędkości, przenośniki, proste układy ruchu |
Precyzyjne pozycjonowanie, robotyka, osie serwo |
Podane różnice mają charakter ogólny. Dostępne są enkodery inkrementalne z zaawansowanymi interfejsami oraz enkodery absolutne o różnych poziomach funkcjonalności. Ostateczne porównanie powinno uwzględniać konkretne modele i wymagania aplikacji.
4. Kiedy wybrać enkoder inkrementalny?
Enkoder inkrementalny sprawdzi się wtedy, gdy układ sterowania potrzebuje przede wszystkim informacji o prędkości, kierunku lub zmianie położenia, a procedura bazowania nie stanowi problemu technologicznego.
Typowe zastosowania obejmują:
- Przenośniki taśmowe i rolkowe – pomiar prędkości transportu oraz synchronizacja ruchu.
- Silniki i napędy – kontrola prędkości obrotowej oraz sprzężenie zwrotne w wybranych układach regulacji.
- Maszyny pakujące – kontrola przesuwu materiału i synchronizacja kolejnych operacji.
- Proste osie pozycjonujące – kontrola przemieszczenia, gdy dostępny jest czujnik bazujący lub inny punkt odniesienia.
- Maszyny produkcyjne – zliczanie obrotów, długości materiału lub cykli roboczych.
Wybierając enkoder inkrementalny, należy zwrócić uwagę na liczbę impulsów na obrót, maksymalną częstotliwość wyjściową, dopuszczalną prędkość obrotową, średnicę wału, sposób montażu oraz rodzaj wyjścia elektrycznego. Trzeba również sprawdzić, czy wejście sterownika obsługuje sygnały o wymaganej częstotliwości.
5. Kiedy wybrać enkoder absolutny?
Enkoder absolutny jest dobrym wyborem w aplikacjach, w których sterownik musi znać rzeczywiste położenie osi po uruchomieniu maszyny, a dodatkowe bazowanie byłoby czasochłonne, trudne lub niepożądane.
Najczęstsze zastosowania to:
- Roboty przemysłowe – określanie położenia osi w układach wieloosiowych.
- Maszyny CNC – pomiar położenia osi, zależnie od architektury napędu i układu pomiarowego.
- Automatyczne magazyny – pozycjonowanie układnic i mechanizmów transportowych.
- Serwonapędy – przekazywanie informacji o pozycji do napędu lub sterownika.
- Maszyny o długich cyklach uruchamiania – ograniczenie konieczności wykonywania pełnej procedury referencyjnej.
- Systemy regulacji położenia – aplikacje wymagające jednoznacznej informacji o pozycji w określonym zakresie.
Przy wyborze enkodera absolutnego trzeba określić rozdzielczość, zakres pomiarowy, liczbę obrotów, typ interfejsu i zgodność protokołu ze sterownikiem. Nie wystarczy, że oba urządzenia obsługują komunikację cyfrową – muszą być zgodne również pod względem protokołu, parametrów transmisji i konfiguracji.
6. Rozdzielczość enkodera – jaki parametr ma znaczenie?
Rozdzielczość określa, na ile części podzielony jest zakres pomiarowy urządzenia. W enkoderze inkrementalnym najczęściej podaje się liczbę impulsów na obrót, natomiast w enkoderze absolutnym – liczbę dostępnych pozycji lub liczbę bitów informacji o położeniu.
Przykładowo enkoder absolutny o rozdzielczości 16 bitów w jednym obrocie rozróżnia (2^{16}=65,536) pozycji w zakresie 360°. Odpowiada to teoretycznemu przyrostowi kąta około 0,0055° na pozycję.
Nie oznacza to jednak, że cały układ mechaniczny osiągnie taką samą dokładność. Na wynik wpływają również dokładność samego enkodera, luzy mechaniczne, sposób sprzęgnięcia wału, jakość montażu, temperatura i właściwości układu sterowania.
W przypadku enkodera inkrementalnego trzeba ponadto uwzględnić sposób dekodowania kanałów. Enkoder opisany jako 1024 PPR może zapewniać do 4096 zliczeń na obrót przy dekodowaniu x4, ale sposób oznaczania parametrów zależy od producenta.
7. Sygnały wyjściowe i komunikacja ze sterownikiem
Typ sygnału wyjściowego wpływa na możliwość podłączenia enkodera do sterownika PLC, licznika szybkich impulsów lub serwonapędu.
W enkoderach inkrementalnych często spotyka się:
- HTL – sygnały impulsowe o poziomach napięciowych typowych dla przemysłowych wejść cyfrowych; należy sprawdzić dopuszczalne napięcie konkretnego modelu.
- TTL – sygnały logiczne o niższych poziomach napięciowych, wymagające zgodnego wejścia.
- RS-422 – transmisję różnicową, często stosowaną do przesyłania sygnałów A, B i Z przy większych długościach przewodów i podwyższonej odporności na zakłócenia.
Enkodery absolutne mogą korzystać z interfejsów SSI, BiSS, CANopen, PROFIBUS lub PROFINET. Każdy z nich ma własne wymagania dotyczące okablowania, konfiguracji i obsługi danych.
Przed zakupem warto sprawdzić schemat połączeń, napięcie zasilania, typ wyjścia, częstotliwość sygnałów, sposób ekranowania przewodu oraz zgodność interfejsu z urządzeniem nadrzędnym.
8. Montaż i warunki pracy
Nawet enkoder o odpowiedniej rozdzielczości nie zapewni poprawnych wyników, jeżeli zostanie źle zamontowany lub będzie pracował poza dopuszczalnymi warunkami.
Przed doborem urządzenia sprawdź:
- średnicę i typ wału lub sposób mocowania bezwałowego;
- dopuszczalne obciążenie promieniowe i osiowe wału;
- maksymalną prędkość obrotową;
- stopień ochrony IP;
- zakres temperatury pracy;
- odporność na drgania i wstrząsy;
- długość przewodu i odporność sygnałów na zakłócenia;
- sposób ustalania punktu odniesienia, jeżeli jest wymagany.
W aplikacjach o dużych drganiach lub częstych zmianach kierunku ruchu trzeba zwrócić szczególną uwagę na sprzęgło, współosiowość i sposób podparcia wału. Nieprawidłowy montaż może skrócić żywotność urządzenia i powodować błędy pomiarowe.
9. Ile kosztuje enkoder inkrementalny, a ile absolutny?
Enkodery inkrementalne są często tańsze, szczególnie w prostych konfiguracjach z wyjściami A/B/Z. Enkodery absolutne mogą kosztować więcej ze względu na sposób kodowania pozycji, elektronikę oraz zastosowany interfejs komunikacyjny.
Nie należy jednak porównywać wyłącznie ceny samego czujnika. W niektórych maszynach enkoder inkrementalny wymaga dodatkowych elementów bazujących, czujników referencyjnych lub czasu na wykonanie procedury startowej. Enkoder absolutny może ograniczyć te koszty, jeśli rzeczywiście eliminuje dodatkowe czynności w danej aplikacji.
Przy analizie kosztów należy uwzględnić cenę urządzenia, przewodów, wejść sterownika, ewentualnych modułów komunikacyjnych, czas montażu, konfigurację oraz konsekwencje przestoju maszyny.
10. Jak wybrać odpowiedni enkoder do swojej aplikacji?
Dobór enkodera powinien rozpocząć się od określenia, jaką informację układ sterowania musi otrzymywać i co ma się wydarzyć po zaniku zasilania.
Wybierz enkoder inkrementalny, jeżeli:
- potrzebujesz głównie pomiaru prędkości lub przyrostu położenia;
- możesz wykonać bazowanie po uruchomieniu;
- sterownik obsługuje sygnały impulsowe o wymaganej częstotliwości;
- zależy Ci na prostej integracji i ograniczeniu kosztów.
Wybierz enkoder absolutny, jeżeli:
- potrzebujesz jednoznacznej informacji o aktualnej pozycji;
- chcesz ograniczyć bazowanie po ponownym uruchomieniu;
- sterownik obsługuje wymagany interfejs komunikacyjny;
- aplikacja wymaga odczytu pozycji w obrębie jednego lub wielu obrotów.
Jeśli nie masz pewności, który typ będzie odpowiedni, porównaj wymagania dotyczące rozdzielczości, prędkości, interfejsu, montażu i zachowania po zaniku zasilania. Te parametry pozwalają zawęzić wybór do konkretnych modeli.
FAQ – najczęściej zadawane pytania
1. Jaka jest główna różnica między enkoderem inkrementalnym a absolutnym?
Enkoder inkrementalny generuje impulsy odpowiadające zmianie położenia, a sterownik wyznacza pozycję przez ich zliczanie. Enkoder absolutny przekazuje wartość cyfrową przypisaną do aktualnego położenia.
2. Czy enkoder inkrementalny traci pozycję po zaniku zasilania?
Sam enkoder inkrementalny nie przechowuje zazwyczaj informacji o bezwzględnej pozycji. Jeśli sterownik utraci zliczenie impulsów, może być konieczne ponowne bazowanie. Można temu zapobiec przez odpowiednio zaprojektowany układ sterowania, ale zależy to od konkretnej aplikacji.
3. Czy enkoder absolutny wymaga bazowania?
W wielu zastosowaniach nie, ponieważ pozycję można odczytać bezpośrednio z enkodera. Trzeba jednak uwzględnić typ urządzenia, zakres pomiarowy, zachowanie po odłączeniu zasilania oraz konstrukcję całego układu mechanicznego.
4. Czy enkoder absolutny jest dokładniejszy od inkrementalnego?
Nie zawsze. Typ enkodera nie przesądza samodzielnie o dokładności. Należy porównać dokładność, rozdzielczość, powtarzalność i parametry konkretnego modelu, a także uwzględnić mechanikę maszyny.
5. Co oznacza rozdzielczość 1024 PPR?
Oznacza 1024 okresy sygnału na obrót, jeśli producent stosuje tę definicję. Przy dekodowaniu kwadraturowym x4 sterownik może uzyskać do 4096 zliczeń na obrót. Przed obliczeniami należy sprawdzić definicję PPR/CPR w dokumentacji.
6. Jaki enkoder wybrać do silnika?
Do pomiaru prędkości silnika często wystarcza enkoder inkrementalny. W napędach wymagających jednoznacznej informacji o pozycji, szczególnie w aplikacjach serwo, może być korzystniejszy enkoder absolutny. Ostateczny wybór zależy od wymagań napędu i sterownika.
7. Czy enkoder absolutny może mierzyć wiele obrotów?
Tak. Służą do tego enkodery absolutne wieloobrotowe, które określają zarówno pozycję w obrębie jednego obrotu, jak i liczbę obrotów w określonym zakresie. Należy sprawdzić, jak urządzenie zachowuje informację wieloobrotową po zaniku zasilania.
8. Na co zwrócić uwagę przy podłączaniu enkodera do PLC?
Najważniejsze są zgodność interfejsu, poziomy napięć, częstotliwość sygnału, dostępność wejść szybkiego licznika lub odpowiedniego modułu komunikacyjnego oraz prawidłowe ekranowanie przewodu. W przypadku enkodera absolutnego trzeba również sprawdzić obsługiwany protokół.
Podsumowanie
Enkoder inkrementalny i absolutny realizują podobne zadanie, ale przekazują informację o położeniu w inny sposób. Pierwszy sprawdza się w układach, w których wystarcza pomiar przyrostu pozycji lub prędkości, a bazowanie jest dopuszczalne. Drugi jest odpowiedni tam, gdzie sterownik musi odczytać aktualne położenie bez odtwarzania historii impulsów.
Przy wyborze należy uwzględnić nie tylko cenę i rozdzielczość, lecz także interfejs, wymagania sterownika, sposób montażu, warunki środowiskowe i zachowanie po zaniku zasilania. Dopiero porównanie tych parametrów pozwala dobrać enkoder do konkretnej maszyny.
Szukasz enkodera do swojej aplikacji przemysłowej? Sprawdź dostępne rozwiązania na stronie morkom-tech.com i dobierz urządzenie na podstawie wymaganej rozdzielczości, rodzaju wyjścia oraz sposobu montażu.